

BLOGS
Centrándose en los últimos logros de investigación y desarrollo de Ti:radium, explorando nuevos hitos en el desarrollo de las industrias de inteligencia artificial y robótica, y compartiendo con usted las infinitas posibilidades de la tecnología de vanguardia.
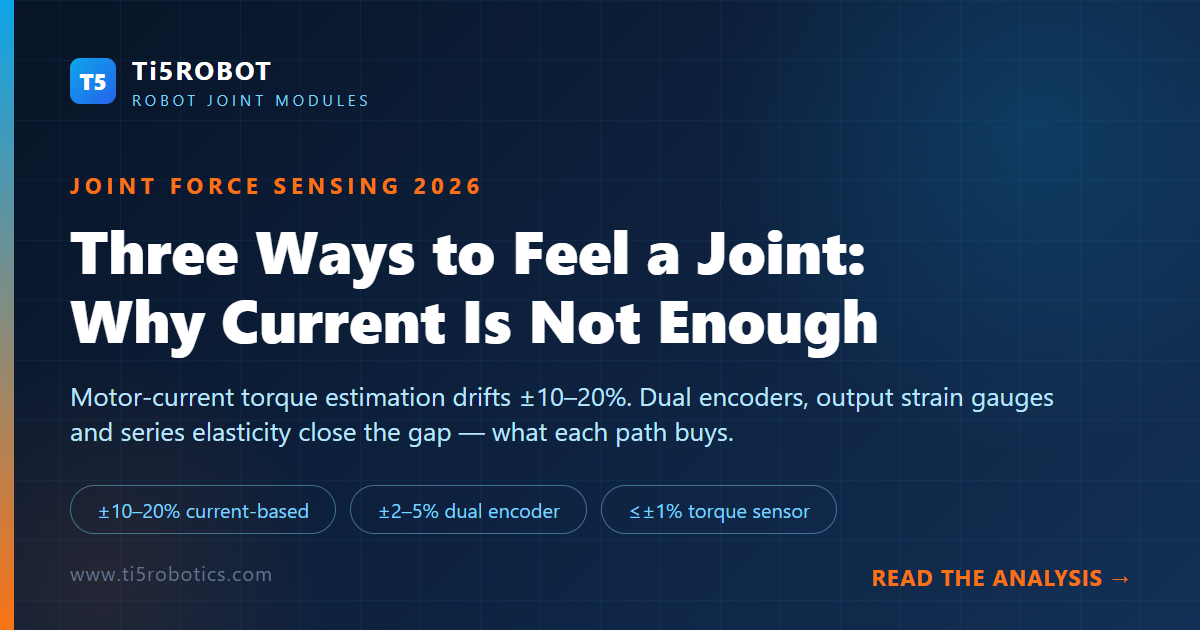
Cada articulación eléctrica de robot ya incorpora una estimación de par gratuita: la corriente del motor. Sin embargo, en las guías del sector y las referencias de ingeniería publicadas en 2026, la estimación de fuerza basada en la corriente sigue teniendo un error de ±10–20 % del par nominal, una precisión demasiado baja para tareas de ensamblaje, cumplimiento o contacto seguro con personas. En este artículo se analizan las tres vías de sensado que realmente consideran los ingenieros, por qué falla la señal gratuita y qué están logrando ahora los módulos de articulación integrados más recientes en la brida de salida.
Si se le pregunta a una articulación robótica «¿con cuánta fuerza está empujando?», solo hay tres formas fiables de obtener una respuesta. Se puede inferir el par a partir de la señal eléctrica del motor, medir la torsión elástica de la transmisión con dos encoders o medir directamente la carga con un elemento extensométrico en la salida. Todo lo demás en el control de fuerza de la articulación —detección de colisiones, enseñanza guiada, control de impedancia y ensamblaje delicado— se basa en elegir entre estas tres vías y aceptar sus compromisos. En 2026, la elección se ha vuelto urgente: los actuadores para robots humanoides están pasando de demostraciones preparadas a tareas físicas reales, donde la fricción, el contacto y los errores no son casos excepcionales, sino condiciones operativas cotidianas.
La señal gratuita que engaña: τ = Kt·Iq·N y sus puntos ciegos
El método predeterminado no tiene ningún coste adicional. El par del motor es proporcional a la corriente en cuadratura: τ = Kt × Iq, y, a través de una relación de transmisión N, se obtiene el par de la articulación. La señal está disponible en el accionamiento a decenas de kilohercios y es realmente adecuada para funciones generales, como la protección contra sobrecorriente, la supervisión de tendencias y la detección aproximada de colisiones.
El problema es todo lo que hay entre el par electromagnético del motor y el par que realmente se entrega en la salida de la articulación:
- La fricción es no lineal y depende del estado. Las transmisiones de alta relación (normalmente de 50:1 a 120:1 en articulaciones basadas en reductores armónicos) presentan fricción estática con comportamiento de Stribeck, además de términos viscosos que varían con la velocidad de entrada y la temperatura del lubricante. La eficiencia de un reductor armónico también depende de la dirección: cambia entre accionar la carga y ser accionado por ella.
- El flexspline almacena energía que el motor no puede detectar. El flexspline de pared delgada de un reductor armónico se deforma elásticamente bajo carga, se tuerce ligeramente y libera esa energía más adelante. Esta histéresis es completamente invisible para la medición de corriente del lado del motor.
- La propia constante de par varía. El flujo magnético disminuye cuando el motor se calienta, por lo que la misma corriente produce menos par. Las referencias de diagnóstico publicadas señalan que «el par por amperio disminuye a medida que se calienta el motor» como una fuente de error de primer orden, distinguible de los errores de alineación o fricción precisamente porque sigue la temperatura del devanado y se recupera al enfriarse.
- El lubricante desplaza el valor de referencia. Una guía del sector publicada en 2026 por un proveedor de módulos de articulación midió un cambio superior al 40 % en la viscosidad de la grasa cuando la temperatura interna del módulo pasó de 25 °C a 65 °C durante ciclos de trabajo intensivo; un cambio suficiente para desplazar considerablemente el valor de referencia aparente del par.
Al combinar estos efectos, las cifras de fuentes independientes convergen: la estimación basada en la corriente suele tener un error de ±10–20 % del par nominal (las mediciones en dinamómetro de un proveedor indicaron ±12–20 %), con histéresis entre las fases de aceleración y frenado y una deriva adicional debida a la temperatura y al desgaste. Una referencia de ingeniería lo expresa sin rodeos: la corriente del motor es el valor más dependiente del modelo en la articulación; es una condición de contorno, no un sensor. Delimita el par, revela tendencias y señala anomalías, pero no debería cerrar un lazo de control de fuerza.
Vía uno: encoders duales para medir la torsión del reductor
La primera mejora mantiene el sensado exclusivamente posicional. Se monta un encoder absoluto en el eje del motor y un segundo en la salida de la articulación; la diferencia entre ambas lecturas corresponde a la deformación elástica de la cadena de transmisión, que se puede relacionar con el par mediante una rigidez conocida.
La física es sencilla y los cálculos se pueden verificar. El juego nominal de un reductor armónico típico es inferior a 1 minuto de arco, pero la información sobre el par reside precisamente en esas pequeñas diferencias angulares. Una desviación de 0,5 minutos de arco en la salida de una articulación que acciona un brazo de 1 metro corresponde a unos 0,15 mm de error de posición en el efector final: una cifra inaceptable para el ensamblaje de precisión si no se modela, pero una señal valiosa si se mide deliberadamente.
Según las guías de ingeniería publicadas en chino e inglés, el método de encoders duales alcanza una precisión de par de ±2–5 %, aproximadamente un orden de magnitud mejor que la estimación basada en la corriente. Sus limitaciones son estructurales:
- La transmisión debe ser lo bastante elástica para producir una deformación medible; una cadena muy rígida genera una señal muy pequeña.
- La precisión está limitada por la resolución de los encoders y por la estabilidad del modelo de rigidez frente a los cambios de temperatura y al historial de carga.
- Es una medición indirecta —un modelo que utiliza dos encoders—, por lo que la disciplina de calibración importa tanto como el hardware.
Su atractivo práctico reside en el coste y la integración: no requiere ningún elemento sensor en la ruta de carga ni cableado adicional a través de la articulación giratoria, y normalmente ya se necesitan ambos encoders para lograr la precisión de posicionamiento con doble realimentación que ofrecen los módulos de articulación integrados ligeros.
Vía dos: galgas extensométricas en la brida de salida
El instrumento de medición directa es un sensor de par para articulaciones: un elemento elástico mecanizado en la ruta de salida de la transmisión —un elemento flexible radial, un tubo ranurado o una sección de pared delgada— instrumentado con galgas extensométricas en un puente de Wheatstone completo. El par carga el elemento, este se deforma microscópicamente y el puente convierte la deformación en tensión, con una sensibilidad determinada por la geometría y el factor de galga.
Cuando se implementa correctamente, esta vía ofrece la máxima precisión de las tres: las guías publicadas sitúan el sensado directo del par de salida en ±1 % o mejor del fondo de escala. Un puente completo, bien ubicado, compensa en primera aproximación los efectos de la temperatura y rechaza las cargas axiales y de flexión gracias a la simetría. En las plataformas que miden directamente el par de articulación, la detección de colisiones basada en el momento se convierte en un cálculo de residuos con estadísticas claras, en lugar de depender de un umbral aplicado a un error del modelo.
Los retos de ingeniería que acompañan a esta precisión son los siguientes:
- Acoplamiento entre ejes. Un puente diseñado para medir el par también responde, en niveles porcentuales, a los momentos flectores y al esfuerzo cortante. Por ello, se debe aplicar una matriz de calibración, no una sola constante, y es necesario recalibrar después de episodios de sobrecarga.
- Gestión de la deriva. La resistencia de las galgas y los desplazamientos de offset del amplificador varían con la temperatura; por eso, los sistemas prácticos aplican estrategias continuas de puesta a cero, como obtener muestras de baja frecuencia del offset cuando se sabe que la articulación está descargada.
- Transferencia de señales en articulaciones giratorias. La excitación y la señal deben atravesar la interfaz giratoria mediante anillos rozantes o telemetría, lo que añade un componente, un punto de fatiga del cable y un modo de fallo. En el informe de un proyecto publicado, se dedicaron dos días a depurar un fallo causado por la rotura de un cable dentro de una articulación de rotación continua.
Esta es la arquitectura en la que han convergido las articulaciones integradas de gama alta de 2026: la guía de un proveedor describe un módulo seis en uno que combina un motor sin carcasa, un reductor, un accionamiento FOC, dos encoders de 17 bits, un puente de galgas extensométricas en la salida y un freno de seguridad en una única carcasa de 60–80 mm. El proveedor publica una precisión de ±1,0–1,5 % del fondo de escala, un ancho de banda del lazo de par de hasta varios cientos de hercios, una respuesta a colisiones inferior a 5 milisegundos y un par de contacto mínimo detectable de unas décimas de newton-metro. Estas cifras deben interpretarse como mediciones del proveedor, pero describen el estado actual de la integración.
Vía tres: la elasticidad en serie como sensor
La tercera vía invierte el enfoque de diseño. En lugar de hacer más rígida la transmisión para facilitar la inferencia del par, el actuador elástico en serie (SEA, por sus siglas en inglés), presentado por Pratt y Williamson en 1995, incorpora deliberadamente un resorte conocido entre el engranaje y el eslabón y mide su deformación: τ = k(θmotor/N − θlink). Ambos ángulos ya se miden con los encoders duales de la primera vía; el resorte convierte la propia flexibilidad en un sensor.
Un ejemplo práctico muestra por qué esta idea sigue siendo relevante. Con una rigidez del resorte de 1.000 N·m/rad y pares de encoders con una resolución de 0,01° (1,75 × 10⁻⁴ rad), la resolución del par es k × Δθ ≈ 0,175 N·m, suficiente para el control de fuerza de cuerpo completo sin galgas en la ruta de carga. Al mismo tiempo, el resorte protege los dientes del engranaje frente a los impactos y reduce la impedancia ambiental de los robots que operan cerca de las personas.
El compromiso está en la resonancia. El resorte y la inercia reflejada del eslabón forman un oscilador: con una inercia reflejada de 0,5 kg·m², ω = √(k/J) ≈ 45 rad/s ≈ 7 Hz. Por ello, el ancho de banda de control de fuerza utilizable debe mantenerse por debajo de ese valor, salvo que el controlador se diseñe deliberadamente en torno a la resonancia. Un resorte más rígido aumenta el ancho de banda, pero reduce la resolución del par: el mismo compromiso fundamental entre rigidez y sensibilidad que determina el diseño de los elementos de galgas extensométricas, expresado en forma mecánica.
Lo que muestra la planta de producción en 2026
Estas vías ya no son meras categorías de laboratorio; este mes se reflejan en las estadísticas de producción y en las presentaciones de ferias comerciales:
- En la Feria Internacional de la Industria de China de 2026, celebrada en Shanghái, varios medios chinos informaron que un módulo integrado de articulación con control de fuerza presentado por un expositor detectaba cambios de fuerza de 0,02 N·m —descritos como equivalentes aproximadamente al peso de un grano de arroz— y respondía al contacto en un milisegundo. Estas cifras proceden de los datos divulgados por el propio expositor, pero indican hasta qué punto se ha incorporado el sensado de fuerza en el lado de salida a las articulaciones integradas compactas.
- Un fabricante chino de brazos con control de fuerza anunció públicamente la entrega de su brazo humanoide número 10.000 con control de fuerza en todas las articulaciones. Según se informó, más de 70 empresas de IA corporizada están integrando brazos con control de fuerza en sus sistemas. Esta escala solo tiene sentido si el sensado de fuerza a nivel de articulación se ha convertido en un subsistema fiable y fabricable.
- La cobertura del sector sobre la misma feria destacó reductores armónicos específicos para humanoides con la mitad de peso y una conservación de la precisión superior a 10.000 horas, así como unidades cicloidales con una eficiencia declarada superior al 85 %. Esto recuerda que la propia cadena mecánica de la que depende una arquitectura de sensado de fuerza también se está rediseñando para los ciclos de trabajo de los humanoides.
La tendencia es clara: el sensado de fuerza está pasando de ser un accesorio externo a convertirse en una propiedad estructural de la propia articulación, integrado en la brida de salida, donde se encuentra realmente la carga. Esta evolución también explica por qué el debate sobre la etapa mecánica de reducción —la discusión sobre la etapa reductora entre el accionamiento directo y las soluciones con engranajes— parte cada vez más de que existe una capa de sensado en la salida.
Cómo elegir la vía según la aplicación
Las recomendaciones que se repiten en las guías publicadas son las siguientes: no elija por defecto la opción de máxima precisión. Para el seguimiento de trayectorias y la evitación de obstáculos, basta con una estimación de corriente bien caracterizada; el sensado de la flexión mediante encoders duales cubre la mayoría de las aplicaciones de cumplimiento de cuerpo completo; reserve el sensor de par de salida para las aplicaciones que realmente requieren un rendimiento certificado de fuerza de contacto. Además, combine la decisión sobre el sensado con una evaluación térmica y del ciclo de trabajo: dentro de carcasas selladas para articulaciones, el par continuo disponible suele reducirse al 60–80 % del valor nominal medido en banco, y un lazo de control de fuerza solo es tan bueno como la capacidad del actuador para mantener su salida cuando se calienta. Hemos tratado el dimensionamiento en el análisis del ciclo de trabajo de los actuadores para articulaciones y en las cuatro palancas de la densidad de potencia de las articulaciones; el sensado de fuerza añade un tercer eje a la misma matriz de selección.
Una articulación incapaz de percibir su propia salida está haciendo conjeturas. La generación de articulaciones integradas de 2026 dejó de hacerlas, y las tres vías anteriores conforman el lenguaje en el que se expresa esa decisión.
Fuente: PlaPivot, «Integrated Torque Sensors in Robot Joints: 2026 Guide» (2026); SciXa, «Proprioception: How Robots Sense Their Own Movement from Within» (2026); b2bwiki 特种电机选型指南 (2026); kwkr.cn 机器人关节双编码器力矩感知 (2026-10-13); base de conocimientos de Industrial Monitor Direct sobre la estimación del par basada en la corriente; reportajes sobre CIIF 2026 de 金羊网/环球网/腾讯新闻 (2026-10-12/13); reportajes sobre la entrega de decenas de miles de brazos humanoides con control de fuerza de 光明日报/中国新闻网 (2026-10-10/13); Pratt & Williamson, «Series Elastic Actuators» (1995).