

BLOGS
Centrándose en los últimos logros de investigación y desarrollo de Ti:radium, explorando nuevos hitos en el desarrollo de las industrias de inteligencia artificial y robótica, y compartiendo con usted las infinitas posibilidades de la tecnología de vanguardia.
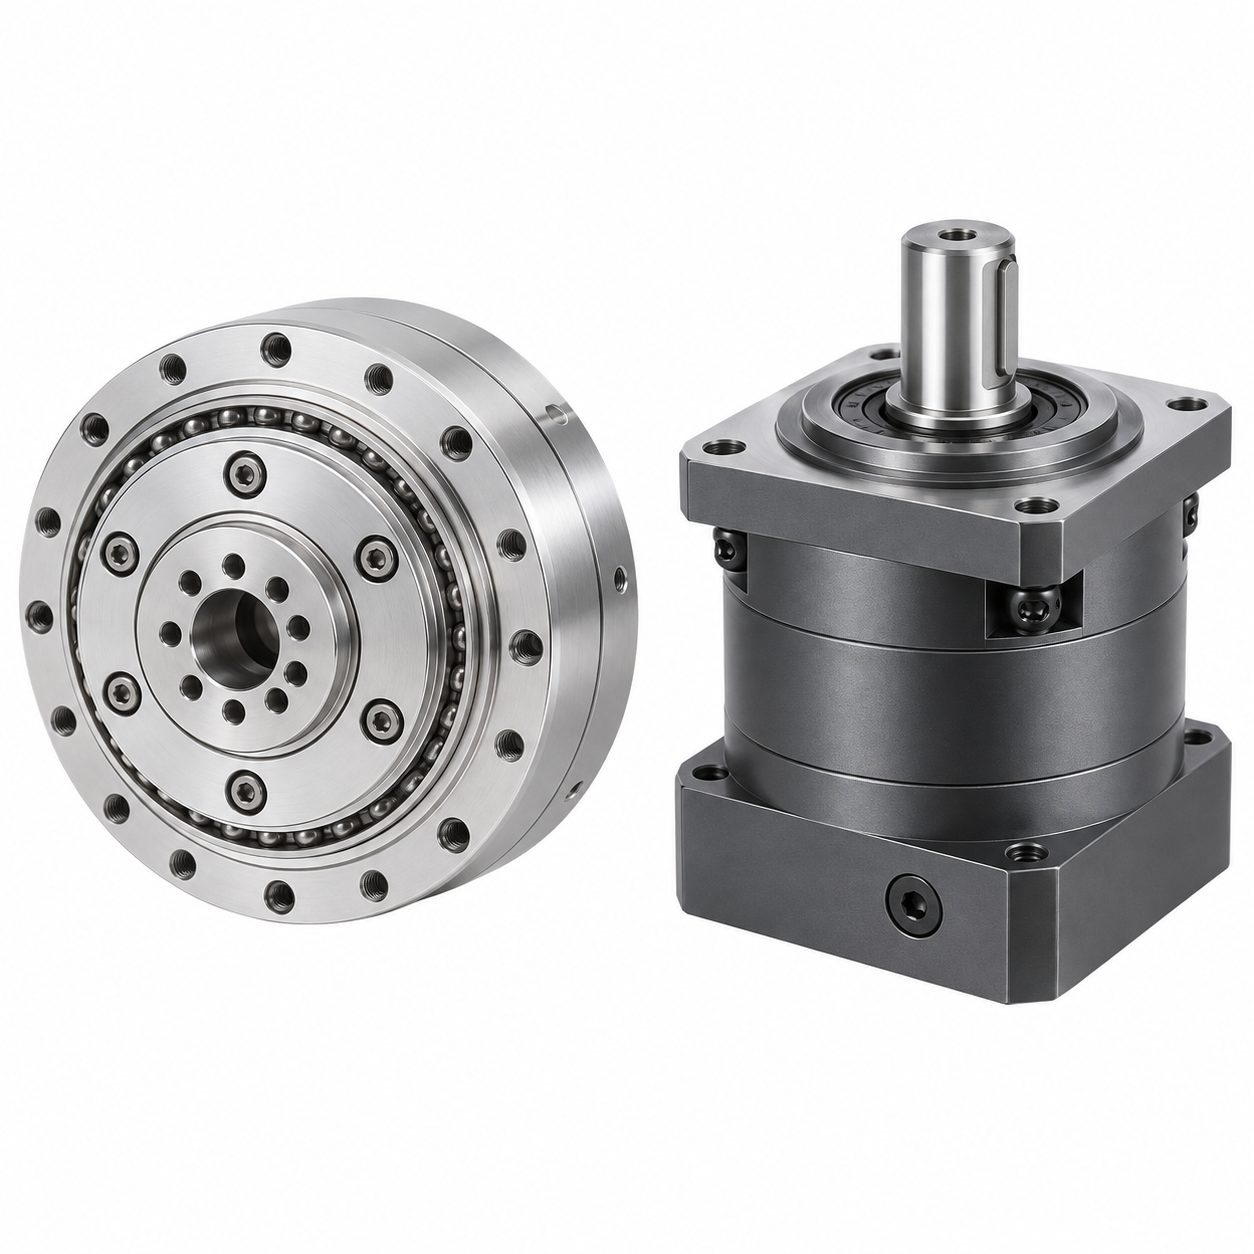
Pregunte a cualquier diseñador de robots con experiencia dónde se encuentra la mayor disyuntiva arquitectónica, y señalará el reductor. La elección entre una transmisión armónica (de onda de deformación) y un reductor planetario dentro de un módulo articular influye en todo: precisión, rigidez, masa, tolerancia a impactos y coste unitario. Elija mal y acabará comercializando un robot que vibra bajo carga o uno que cuesta el doble de lo que debería.
Esta guía desglosa la decisión según las cuestiones que realmente importan.
Holgura y precisión
Ganador: Armónico.
Las transmisiones armónicas logran una holgura inferior a 30 segundos de arco (menos de 10 en unidades premium), porque el mecanismo de onda de deformación mantiene varios dientes en engrane constante y precargado. Los reductores planetarios suelen presentar entre 3 y 10 minutos de arco, y esa holgura aumenta con el desgaste.
Si su articulación realizaensamblaje, inspección, interacción controlada por fuerza o manipulación fina, la transmisión armónica es la opción predeterminada. Si la articulación mueve un palé o levanta una pierna, los minutos de arco de holgura son irrelevantes para la tarea.
Rigidez torsional y resistencia a impactos
Ganador: Planetario.
El fino y flexible engranaje flexible que da a las transmisiones armónicas sus ventajas también es su vulnerabilidad. Una carga de impacto —un golpe del pie durante la carrera, una carga útil caída o una colisión accidental— puede deformar o fatigar el engranaje flexible. Las etapas de engranajes planetarios, con múltiples engranajes planetarios que comparten la carga y contacto rodante, toleran cargas de impacto varias veces mejor.
Por eso prácticamente todos los programas de robots humanoides en 2026 utilizan la misma arquitectura híbrida:
- Piernas, caderas y hombros sometidos a carga: módulos planetarios de accionamiento cuasi directo
- Brazos, muñecas y manos: módulos rotativos basados en transmisión armónica
Adaptar el tipo de reductor a la función de la articulación ya no es una preferencia; es una práctica estándar del sector.
Densidad de par y peso
Depende; ese es precisamente el punto.
- Los módulos armónicos destacan enrelación par-peso en envolventes compactas. Una etapa armónica alcanza relaciones elevadas (50:1–160:1) en una sola etapa ligera, ideal cuando la longitud axial y la masa están restringidas (muñecas, abducciones de hombro y manos diestras).
- Los módulos planetarios destacan enpar absoluto por dólar y por litro en conjuntos más grandes, y los modernos diseños planetarios de accionamiento cuasi directo alcanzan una extraordinaria densidad de par al adoptar una relación baja (6:1–30:1) y dejar que un motor sin carcasa de alto par haga el trabajo.
Para los robots con patas, la filosofía de accionamiento cuasi directo —relación baja, motor de alto par y retroaccionabilidad— se ha vuelto dominante porque proporciona simultáneamente robustez ante impactos y un control de fuerza preciso.
Control de fuerza y retroaccionabilidad
Ganador: Planetario (accionamiento cuasi directo) para piernas; armónico para manos.
Las transmisiones planetarias de baja relación son intrínsecamente más retroaccionables y ofrecen una transparencia de par precisa para la locomoción con contactos frecuentes. Las transmisiones armónicas, con una relación alta y elevada fricción interna, son más difíciles de retroaccionar; pero en una articulación de muñeca o dedo, esa "rigidez" es una ventaja, no un inconveniente: mantiene la posición con precisión y simplifica el control de fuerza mediante detección en el lado de salida.
Estructura de costes
Ganador: Planetario (normalmente).
Las etapas planetarias se benefician de una fabricación masiva consolidada y de la economía de los elementos rodantes. Las transmisiones armónicas requieren materiales y tratamiento térmico especializados para el engranaje flexible, históricamente el componente de precisión más costoso de una articulación. Esta diferencia se ha reducido a medida que la producción china de transmisiones armónicas ha aumentado de escala (las tasas de localización superiores al 75% han reducido drásticamente los precios), pero para articulaciones de gran volumen, alta carga y sensibles al coste, la opción planetaria sigue siendo más favorable en términos de BOM.
La matriz de decisión
Reglas prácticas de selección
- Primero, clasifique cada articulación según su función. Articulaciones de precisión/manipulación → armónico. Articulaciones de locomoción/carga pesada → planetario.
- Nunca dimensione módulos armónicos para cargas de impacto. Si el ciclo de trabajo incluye impactos, cambie a un sistema planetario o añada un elemento elástico y recalcule su presupuesto de par.
- Estandarice las interfaces en ambas líneas. Un protocolo de comunicación (EtherCAT o CANopen), una convención de montaje mecánico y un SDK en todo su robot. Aquí es donde un proveedor de módulos integrados obtiene su margen.
- Valide la vida útil con su ciclo de trabajo. Las clasificaciones de vida útil publicadas suponen carga y velocidad nominales; los robots reales rara vez las cumplen. Solicite datos de ensayo específicos para el ciclo de trabajo.
- Presupueste codificadores duales para las articulaciones de precisión. Los codificadores del lado del motor y del lado de salida son la única forma de cerrar el lazo respecto a la flexibilidad del engranaje.
Conclusión
La cuestión entre armónico y planetario tiene una respuesta poco emocionante pero correcta:la mayoría de los robots serios necesitan ambos. Lo que debe exigir a un proveedor no es un único módulo perfecto, sino una familia coherente: módulos rotativos armónicos para articulaciones diestras y módulos planetarios de accionamiento cuasi directo para articulaciones de potencia, con interfaces de control unificadas y calidad constante.
Ti5ROBOT fabrica módulos de articulación rotativa basados en transmisiones armónicas y módulos planetarios de alto par para robots humanoides, cobots y robots de propósito especial. Hable con nuestros ingenieros sobre cómo adaptar los módulos a su mapa de articulaciones.